
 登录


 返回
 首页


 微信
 新浪
导语:8月23日,以“人机共生、产需共融”为主题的2026世界机器人大会在北京亦庄正式落下帷幕。大会发布多份重磅产业报告,44项新技术集中亮相,数字仿真、具身世界模型、虚拟训练场成为全场技术主线,标志国内人形机器人产业从样机演示,迈入仿真驱动、虚实结合的规模化落地阶段 。
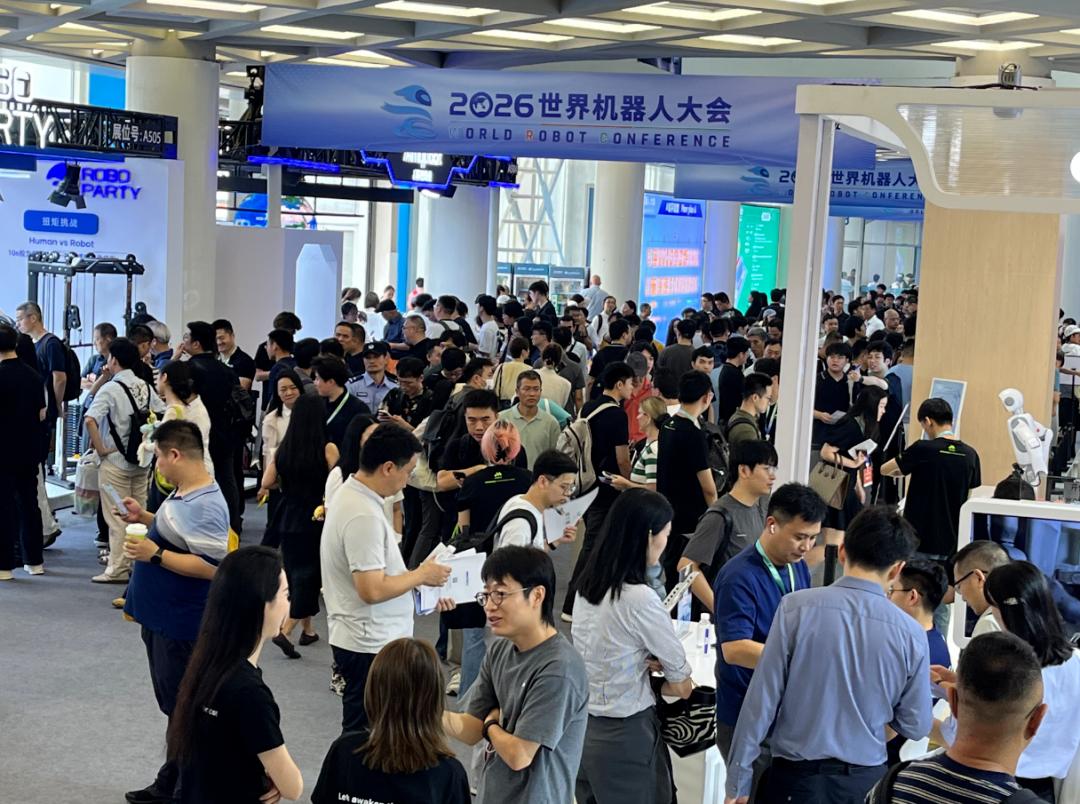
本届大会为期5天,累计到场55.7万人次,举办7场主论坛、71场同期专题活动,373家企业展出3000余件展品,首发新品311件,汇聚26个国家上万支队伍参与机器人大赛,海内外产学研机构集中研判人形机器人商业化路径 。
重磅产业报告发布,点明仿真的核心价值
大会期间正式对外发布《2026人形机器人产业发展报告》等多份权威产业白皮书,同时成立世界模型专家委员会,把数字仿真、物理世界模型纳入人形机器人核心技术体系 。
报告核心观点:
1. 人形机器人产业发展重心由表演性样机,转向工厂、物流、家庭真实工况作业;数字仿真是降低真机试错成本、加速迭代的刚需基础设施。
2. 国内已建成70余处具身智能仿真训练场,依托CAE物理求解器+AI世界模型,在虚拟环境完成海量并行训练,训练成本可压缩至实体训练的1/10以内,大幅缩短机器人调试周期 。
3. 产业明确技术闭环路径:数字仿真预训练→虚拟评测→真机部署→真实数据回灌仿真迭代,打通仿真世界与物理世界的数据流转,是实现机器人大规模商用的关键路径。
数字仿真&世界模型技术成果集中亮相
本届大会不再单纯比拼硬件运动性能,仿真驱动的具身智能方案成为最大亮点:
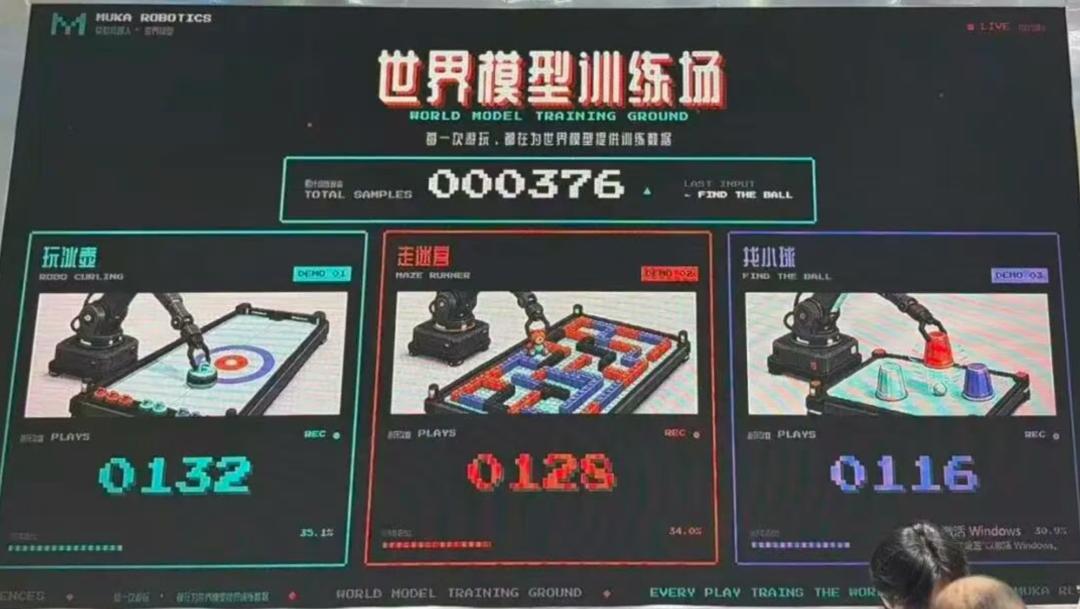
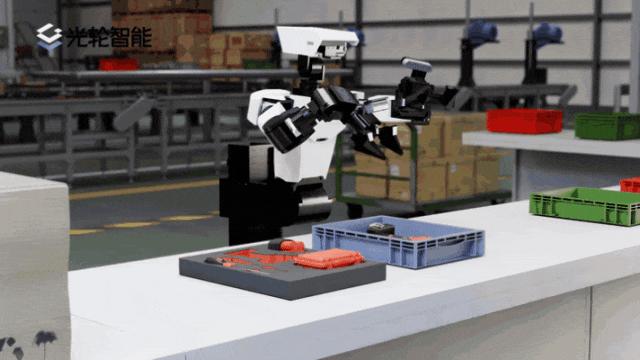
- 具身世界模型集中发布:北京人形机器人创新中心发布Pelican‑Unify统一表征具身世界模型,实现环境理解、物理推演、动作规划一体化;多家厂商展示“大脑负责任务规划,小脑负责实时运动控制”大小脑分离架构,依靠仿真环境完成海量样本生成,解决真实环境数据不足的痛点
- 工业级物理仿真平台落地展示:SimFoundry等仿真平台完整复现摩擦、接触、形变等真实物理特性,机器人在虚拟空间完成装配、分拣、对抗等任务的千万次试错,无需损耗实体硬件,训练完成后直接迁移到真机执行任务
- 公开机器人运动仿真数据集:对外公开奔跑、障碍穿越、对抗作业等大规模机器人运动数据集,数据集全部来自仿真+真机混合采集,为国产世界模型训练提供高质量数据底座。
行业共识:人形机器人想要真正上岗干活,不能只靠真机反复调试,数字仿真就是机器人的“虚拟训练场”,是国产人形机器人追赶突破的重要赛道。
产业趋势总结:仿真‑AI闭环,开启机器人产业新周期
1. 硬件零部件国产化持续提速,而软件层面,数字仿真、世界模型成为产业竞争新制高点,CAE仿真软件不再只做传统工业仿真,正向机器人具身训练延伸。
2. 告别“重硬件、轻软件”,虚实融合闭环成为行业标准研发范式,仿真平台将成为机器人企业的标配研发工具。
3. 从实验室走向产业应用,仿真‑真机的数据双向打通,将直接决定人形机器人落地速度与成本。
结尾小结:本届世界机器人大会清晰释放信号,数字仿真不再是辅助工具,是人形机器人、具身智能的底层底座,国产仿真软件与AI世界模型的深度耦合,将持续赋能国内机器人产业快速发展。
_1.png)

 咨询电话:15313389581
 邮箱:cdsn@cdsnet.com.cn
 地址:北京市丰台区花乡高立庄616号新华国际中心C座3层352室

微信公众号