
 登录


 返回
 首页


 微信
 新浪
从执行预设程序到在复杂环境中自主完成任务,机器人的“智能化跃迁”,需要一颗理解物理世界的大脑。2026年10月20日,在首届2026物理AI与世界模型大会开幕式主论坛上,清华系具身智能公司千诀科技正式发布Polibrain预测式世界模型,定位面向真实物理世界的具身智能大脑底座,为机器人行业带来“预判未来”的新范式。
图1 Polibrain 预测式世界模型发布概念主视觉
一、大会现场:预测式世界模型正式亮相
世界模型,正在成为全球顶尖AI团队角力的新战场。在南京国际博览中心开幕的首届2026物理AI与世界模型大会上,图灵奖得主Yann LeCun、姚期智远程分享了各自的最新观察,来自学术界与产业界的目光,共同聚焦于“如何让AI真正理解物理世界、预测物理变化”这一核心命题。
在这场汇聚全球顶尖物理AI力量的盛会上,成立仅三年的清华系企业千诀科技,在开幕式主论坛正式发布预测式世界模型Polibrain。千诀科技创始人高海川在演讲中用“地图”作比:如果机器人只有一条条走过的路线,就只能靠试错寻找最优解;而拥有世界模型,相当于先画出沿途城市与道路之间的连接关系,再根据地图规划最优路径。前者是无模型学习的“试错派”,后者是基于模型学习的“预判派”——Polibrain要做的,正是让机器人拥有这样一张可以用于预测和规划的“地图”,在动作发生之前,提前推演行动可能带来的结果。
二、预测式路线:理解物理状态演化,而非生成画面
与当前主流的生成式世界模型不同,Polibrain走的是预测式技术路线——通过预测物理状态的演化来理解未来,而非生成未来画面。生成式模型需要重建每一个像素,预测式模型则学习低维物理状态表征,把计算资源集中到真正影响任务完成的关键信息上。
在技术路线的分野背后,是数据效率与泛化能力的考量。预测式路线在有限数据条件下可以实现更高的数据利用效率、更强的跨场景泛化能力,以及动态环境中的持续决策能力。对于正在执行任务的机器人而言,地面是什么颜色、背景有多少纹理,往往并不重要;真正影响任务成败的是目标位置、机械臂与目标的相对关系,以及抓取动作会如何改变目标状态。跳过“还原整个世界”、直接“预测关键状态”,正是预测式路线的解题思路。
|
对比维度 |
生成式世界模型 |
预测式世界模型(Polibrain路线) |
|
核心目标 |
重建、生成未来画面 |
预测物理状态演化 |
|
表征空间 |
像素级高维表征 |
低维物理状态表征 |
|
计算资源 |
重建每个像素,开销较大 |
聚焦关键变量,效率更高 |
|
数据依赖 |
依赖大规模视频数据 |
有限数据下利用效率更高 |
|
典型探索 |
World Labs 可交互3D世界 |
千诀科技 Polibrain |
表1 生成式与预测式世界模型路线对比
这一路线在具身大脑领域尚属差异化布局,为机器人在开放式场景中应对动态随机干扰提供了新的解题思路。
三、核心技术:多项式表征与因果记忆
Polibrain基于多项式表征与因果记忆两大核心技术。多项式表征让模型高效刻画物理世界中的连续状态变化:通过一套数学方法,从复杂环境中提取真正影响任务结果的关键变量,减少对背景纹理、光照条件等无关细节的依赖,从根源上缓解“特征污染”问题,让模型少记场景细节、多学可迁移的规律。因果记忆则使机器人能够理解事件间的因果关联,支撑自主决策——基于反事实推断筛选历史信息,判断哪段历史观测会影响后续预测与决策,再决定是否保留,从而支撑遮挡、延迟反馈与多步骤任务等复杂场景。
两大技术并非孤立。在实际任务中,Polibrain将环境感知、状态理解、行动预测、任务决策、动作执行与反馈调整连接起来,形成持续决策闭环:当执行结果与预测不一致时,模型可以根据新的环境状态重新评估任务、调整后续行动,并通过关键特征解码追踪预期状态与实际结果的偏差,为异常定位与任务恢复提供依据。
在这条路线背后,是千诀持续数年的研究积累。2025年,千诀联合清华大学团队在ICML发表《When Do Neural Networks Learn World Models?》,从多任务学习与低阶偏好入手,研究神经网络何时能够从观测数据中恢复隐藏的世界结构;2026年5月,LeCun团队发表相近视角的论文《When Does LeJEPA Learn a World Model?》。从公开发表时间看,千诀团队在该方法论方向上的探索比LeCun团队早了约一年。2026年,千诀联合清华进一步提出“有效阶”(Effective Degree,ED),尝试为神经网络的复杂度提供一把可计算的“标尺”,帮助研究者量化、比较模型学到的函数复杂度。
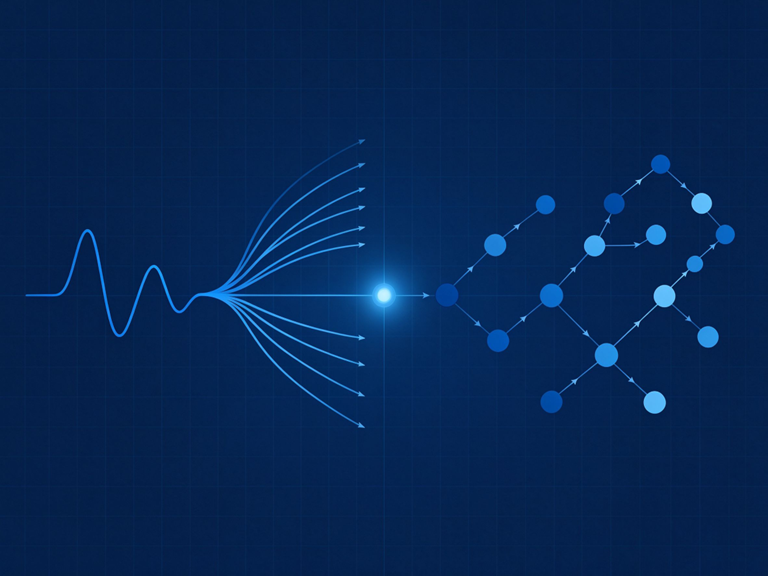
图2 多项式表征与因果记忆:预测物理状态演化,理解事件因果关联
更关键的是,Polibrain采用“松耦合世界模型架构”,将面向环境与任务的共用表征,与具体机器人的动作执行能力相对分离。对世界的理解可以共享,具体怎么执行,则由不同机器人甚至自动化设备根据自身能力决定——这为跨本体复用奠定了架构基础。
四、跨本体复用:一套大脑,多种形态
Polibrain的核心能力之一,是“一套大脑能力可迁移至不同形态的机器人本体”。目前,千诀已在人形、轮式、四足、双臂等多种机器人形态上开展适配,探索陪伴服务、餐饮服务、物品整理及精细操作等任务。大会现场的应用演示中,一台背着回收筐的四足机器狗在户外自主寻找垃圾、识别目标位置、规划机械臂动作并完成抓取回收——动作看似简单,背后却是“垃圾在哪里、从哪个方向靠近、机械臂伸出后能否抓住目标”一连串决策难题。在目标位置可能随时变化的真实环境中,“提前预判一步做下去会发生什么”,正是预测式世界模型的价值所在。
跨本体复用还有一层更深的数据价值。具身智能长期面临物理交互数据不足的问题:真机采集成本高、积累缓慢,不同形态的数据又难以直接共享。千诀将机器人学习所需数据划分为“无本体数据—真机遥操数据—真实落地场景数据”三层金字塔:不同形态的机器人虽然结构不同,但对物体关系、任务目标和环境变化的理解存在共性,通过共享高层表征,不同形态积累的数据有机会服务同一套模型。更多机器人接入、覆盖更多真实场景,数据持续积累推动模型泛化,模型能力提升又吸引更多厂商与客户——一套跨本体数据飞轮由此形成。
同时,Polibrain的价值不止于机器人本体。“具身智能+设备智能”的双向奔赴,让洗衣机、智能家居、自动化产线与工业设备也能通过状态反馈接入世界模型,在智能家居、物流仓储、工业装备等场景中协同作业。
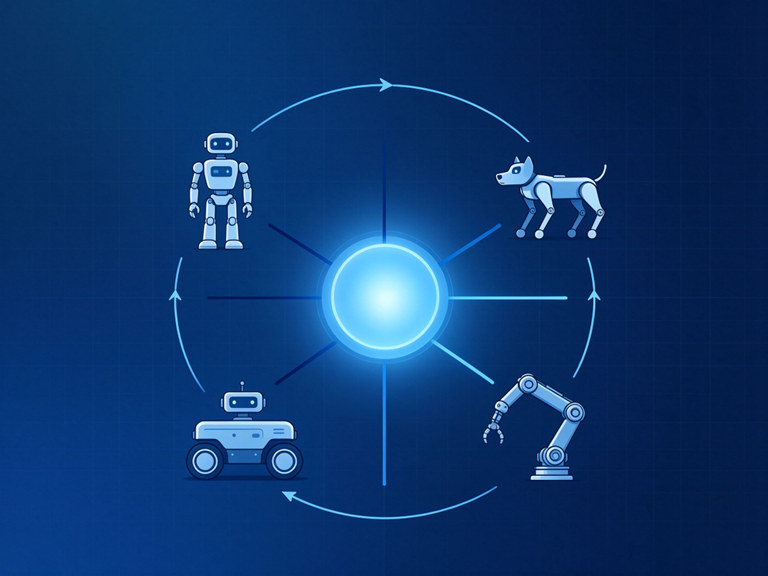
图3 跨本体复用与数据飞轮:一套大脑,多种形态
五、清华系基因与资本加持:三年九轮融资背后的产业共识
千诀科技成立于2023年6月,由清华大学类脑计算研究中心团队孵化,创始人高海川深耕具身智能决策与规划大模型多年。公司已累计完成9轮融资,今年先后完成A轮(数亿元)与A+轮(数亿元)融资,落地终端设备达十万量级。
资本持续加码的背后,是产业界对“物理AI是具身智能下半场”的共识。当前,公司已将总部迁至江苏国际数据港,并发布世界模型品牌Polibrain,愿景是构建机器人行业操作系统,成为全球首选具身智能模型基座。高海川判断,中国尤其是江苏场景资源丰富,具身智能技术有望实现优先突破。
六、数字仿真网行业观察:世界模型赛道的中场战事
(一)生成式与预测式:两条技术路线的分野
世界模型赛道的热闹,从全球顶尖AI团队的不同押注可见一斑:Yann LeCun持续押注预测式世界模型,李飞飞带领World Labs探索可交互的3D世界,头部团队正沿着不同技术路线加速竞逐。在数字仿真网看来,生成式与预测式的分野,本质上是“还原世界”与“理解世界”两种范式之争。生成式模型追求画面完整度,适合内容创作与模拟演示;预测式模型追求状态演化的准确性,与机器人决策、工业控制的需求天然契合。二者并非对立,未来更可能走向互补融合——生成式提供丰富的先验与想象空间,预测式提供可计算、可验证的状态推演。
(二)世界模型与工业仿真的同频共振
作为长期观察CAE、数字孪生与工业软件的行业媒体,数字仿真网注意到,预测式世界模型的本质,与数值仿真有着深刻的同频共振:预测物理状态的演化,正是仿真学科自诞生起就在做的事。传统工业仿真依托有限元、计算流体力学等方法,在离线算力上“预测”结构、流体、温度等物理场的变化;预测式世界模型则把这种预测推向实时、在线与多模态——从“离线算一遍”到“边干边预判”。对国内工业仿真产业而言,世界模型既可能成为数字孪生与智能装备的新大脑,也可能为CAE软件打开“仿真+AI”的新入口:物理机理、多物理场耦合数据与仿真验证方法,恰是世界模型训练与校准所稀缺的“高质量物理先验”,双方存在互相赋能的广阔空间。
(三)从“炫酷演示”到“规模化部署”的三道坎
热闹之下,仍需清醒。数字仿真网认为,预测式世界模型从发布会走向规模化部署,至少要迈过三道坎。第一道坎是稳定性与可靠性验证:预测得准只是第一步,真实复杂场景中的长尾情况、模型在意外扰动下的鲁棒性,还需要更完整的实测数据验证,这与工业软件“以验证换信任”的路径如出一辙。第二道坎是数据壁垒:跨本体数据共享涉及各家本体厂商的商业利益,数据飞轮能否真正转起来,取决于开放生态的建立。第三道坎是商业模式:模型基座如何与本体厂商、终端客户分成,如何定义“机器人行业操作系统”的价值闭环,仍需在商业实践中探索。
(四)观察体会与趋势研判
Polibrain的发布,标志着中国具身智能企业正以预测式路线切入世界模型赛道,与海外生成式路线形成差异化竞争。数字仿真网的观察体会有三:其一,物理AI正从学术概念走向产业共识,世界模型有望成为继大语言模型之后的又一代基础能力;其二,具身智能与工业软件、数字孪生的边界正在模糊,“懂物理、能预判”的能力将成为两者的共同底座;其三,随着数据、算力与场景加速汇聚,“让机器人懂物理、能预判”的产业闭环正在加速成型,而谁能率先完成从“画地图”到“送荔枝”的最后一公里,谁就将在下一轮产业竞争中占据先手。
结语
当机器人行业从“炫酷Demo”走向“规模化部署”,能预判物理世界变化的大脑将成为核心竞争点。Polibrain的发布,标志着中国具身智能企业正以预测式路线切入世界模型赛道。从画出一张“地图”,到把“荔枝”真正送到长安,仍有一段长路要走,但“让机器人懂物理、能预判”的产业闭环雏形已然显现。
_1.png)
 咨询电话:15313389581
 邮箱:cdsn@cdsnet.com.cn
 地址:北京市丰台区花乡高立庄616号新华国际中心C座3层352室
微信公众号